În inteligența artificială fizică, modelul este rareori blocajul - datele sunt. O politică de robotizare care rulează impecabil într-o demonstrație și apoi se blochează într-un depozit real eșuează aproape întotdeauna la datele pe care nu le-a văzut niciodată, nu la arhitectură. Acest lucru pune o întrebare bugetară în fața fiecărei echipe de robotică: atunci când decideți între date sintetice și date din lumea reală pentru robotică, pe care ar trebui să o cumpărați de fapt? Ambele au puncte forte reale, ambele au costuri reale, iar răspunsul corect depinde de situația actuală a proiectului.
Intrebari cu cheie
- Datele sintetice sunt ieftine, scalabile și sigure pentru generarea de cazuri limită la volum mare.
- Datele din lumea reală surprind zgomotul senzorilor și variabilitatea de tip „long-tail” pe care simularea le omite.
- Decalajul dintre simulare și realitate este principalul motiv pentru care modelele exclusiv sintetice eșuează în implementare.
- Costul colectării datelor din lumea reală se ajustează în funcție de orele de captare; datele sintetice se ajustează la prețuri accesibile odată construite.
- Datele sintetice completează golurile; ancorele de date din lumea reală antrenează. Hibridul câștigă în 2026.
- Cumpărați date sintetice din timp, cumpărați date din lumea reală înainte de reglajele fine și implementare.
Ce sunt datele sintetice pentru robotică?

Datele sintetice pentru robotică sunt date de antrenament generate artificial, produse în simulare, mai degrabă decât capturate de la roboți fizici în lumea reală. Un motor fizic sau un model al lumii redă scene, mișcare și citiri ale senzorilor și etichetează automat fiecare cadru cu o realitate perfectă.
Deoarece simulatorul cunoaște poziția, masa și mișcarea exactă a fiecărui obiect, acesta produce etichete impecabile la o viteză pe care nicio pipeline manuală nu o poate egala. Datele sintetice acoperă patru tipuri largi: vedere (imagini segmentate, iluminare variată), 3D și adâncime (nori de puncte, hărți de navigare), mișcare (traiectorii, unghiuri ale articulațiilor, viteză) și interacțiune (apucare, contact, coliziune). Randomizarea domeniului - variația deliberată a culorilor, texturilor și iluminării dincolo de intervalele realiste - împinge modelele să se concentreze pe caracteristicile relevante pentru sarcină.
Randomizare de domeniu: O tehnică ce variază aspectul simulării dincolo de limitele realiste, astfel încât modelele să se generalizeze la condiții reale în care nu au fost niciodată prezentate explicit.
[Citește și: Stiva de date AI fizică ]
Ce sunt datele din lumea reală pentru robotică?
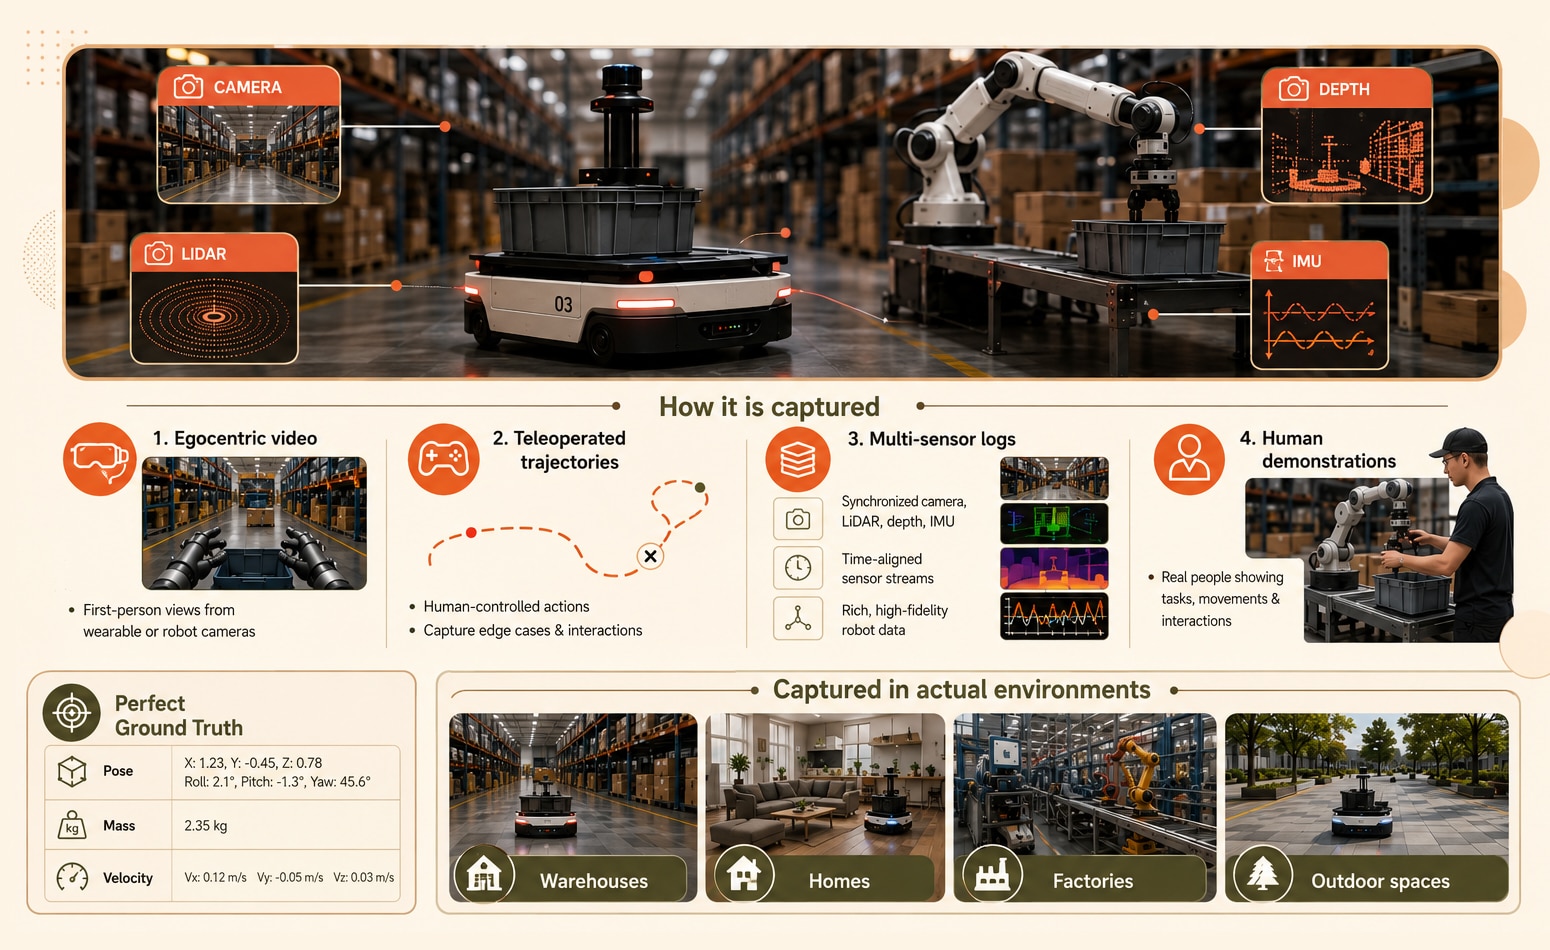
Datele din lumea reală pentru robotică sunt date de antrenament captate de la senzori fizici, teleoperare sau demonstrații umane în medii reale. Acestea transmit zgomotul real, schimbările de iluminare și variabilitatea imprevizibilă pe care un robot o întâlnește în momentul în care părăsește laboratorul.
Acestea sunt datele care ancorează un model în realitate. Acestea includ videoclipuri egocentrice (la persoana întâi), traiectorii de manipulare teleoperată, jurnale multi-senzori care combină fluxuri de date de la cameră, LiDAR, adâncime și IMU, precum și înregistrări demonstrative umane. Colectarea de date din lumea reală a Shaip acoperă videoclipuri egocentrice, teleoperare și captura de manipulări în diverse medii globale - exact scenariile cu variație ridicată pe care simularea se chinuie să le reproducă.
Date egocentrice: Înregistrări video la persoana întâi și de la senzori, capturate de o cameră montată pe cap, piept sau încheietura mâinii, care reflectă ceea ce vede un robot în timpul unei sarcini.
Date sintetice vs. date din lumea reală: cum se compară acestea?
Datele sintetice și cele din lumea reală rezolvă probleme opuse. Datele sintetice câștigă la cost, scară și acoperire a cazurilor limită; datele din lumea reală câștigă la realism, fidelitate senzorială și fiabilitate pentru implementare. Tabelul de mai jos prezintă compromisurile pe care cumpărătorii le iau în considerare cel mai mult.
Ce este decalajul dintre simulator și realitate - și de ce contează?
Decalajul dintre simulare și realitate este scăderea de performanță care apare atunci când un model antrenat în simulare îndeplinește condiții reale pe care antrenamentul său nu le-a reprodus niciodată. Acesta este principalul motiv pentru care modelele robotice exclusiv sintetice nu mai funcționează în producție.
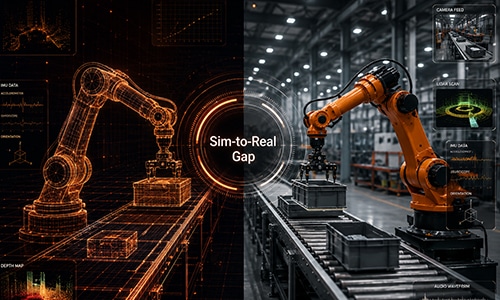
Gândește-te la asta ca la un pilot care a pilotat doar un simulator. Pot realiza orice scenariu preconceput, dar prima dată când apar turbulențe reale - genul de cele netezite de simulator - antrenamentul lor își arată limitele. Roboții se comportă la fel: un sistem care a stăpânit un depozit virtual curat se poate bloca atunci când un stivuitor real apare dintr-un unghi nemodelat sau când lumina soarelui inundă un senzor într-un mod pe care rendererul nu l-a surprins niciodată.
Simulările se bazează pe ipoteze fizice simplificate și rareori modelează artefacte ale senzorilor, cazuri limită ale materialelor sau condiții cu adevărat adverse. Datele din lumea reală elimină această lacună prin ancorarea modelului în coada lungă de variabilitate pe care o conține doar captura fizică.
[Citește și: Ce au nevoie modelele VLA de la datele de antrenament ]
Cum se compară costul datelor sintetice cu cel al datelor din lumea reală?
Diferența de cost dintre datele sintetice și cele din lumea reală este structurală, nu doar o chestiune de preț. Datele sintetice au un cost inițial ridicat pentru construirea fluxului de generare, după care costul marginal al fiecărui cadru suplimentar se reduce la costul exclusiv al calculului. Datele din lumea reală funcționează invers: costul crește aproximativ liniar cu fiecare oră de captură fizică și cu fiecare secvență etichetată.
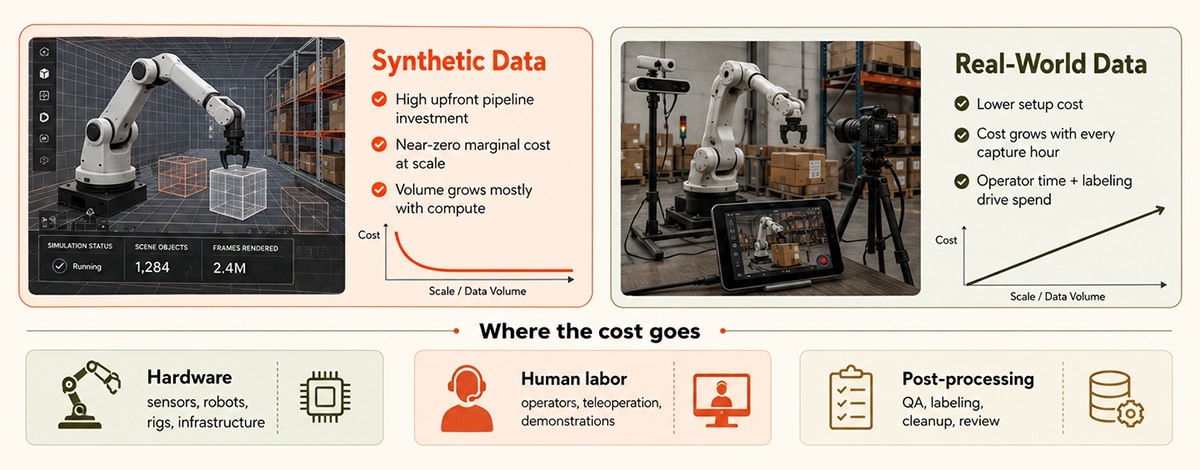
Costul datelor de antrenament pentru roboți se împarte în trei categorii - hardware, muncă umană și post-procesare - iar echilibrul dintre acestea depinde de abordarea dvs.:
- Sintetic: investiții inițiale mari în proiecte de producție, costuri marginale aproape zero pentru scalarea volumului.
- Lumea reală: configurare mai redusă, dar costul crește cu fiecare oră de captură, timp alocat operatorului și etichetare.
- Hibrid: sinteticul absoarbe încărcătura mare; consumul din lumea reală se concentrează acolo unde realismul contează cel mai mult.
Această asimetrie este esențială în luarea deciziei de cumpărare. Datele sintetice vă permit să scalați ieftin odată ce există fluxul de produse, în timp ce datele din lumea reală sunt punctul central al bugetului pe măsură ce vă apropiați de implementare. Cu toate acestea, un cost mai mic nu este același lucru cu un risc mai mic - și aici decizia devine nuanțată.
Pe care ar trebui să le cumperi pentru proiectul tău fizic de inteligență artificială?
Cumpărați date sintetice atunci când aveți nevoie de scalabilitate, siguranță și viteză la începutul dezvoltării; cumpărați date din lumea reală atunci când trebuie să reduceți decalajul dintre simulat și realitate înainte de reglajele fine și implementare. Etapa proiectului, nu ideologia, ar trebui să determine divizarea.
Imaginați-vă o companie de logistică de dimensiuni medii care construiește un robot mobil autonom pentru un nou centru de distribuție a comenzilor. La început, nu au hardware la fața locului, așa că se bazează aproape în întregime pe date sintetice - generând mii de machete virtuale ale culoarelor, scurgeri și întâlniri cu stivuitoarele la limită pentru a percepe și naviga în siguranță înainte de antrenament. Pe măsură ce sosesc primele unități fizice, imaginea se schimbă: investesc în capturarea din lumea reală a instalației lor reale pentru a regla fin comportamentul împotriva particularităților pe care niciun simulator nu le-a prevăzut - podele reflectorizante, o strălucire a rampei de încărcare la ora 16:00, un palet învelit într-o folie neobișnuită. Datele sintetice i-au pus în mișcare; datele din lumea reală i-au făcut utilizabili.
Un cadru decizional practic:
- Pre-hardware sau cercetare și dezvoltare timpurii → pondere în favoarea sinteticilor pentru pre-antrenament și testare la stres.
- Scenarii rare, periculoase sau sensibile la confidențialitate → sintetice pentru a le genera în siguranță la volum.
- Reglaj fin pentru un mediu specific → date din lumea reală din mediul respectiv.
- Validare și certificare de siguranță → date din lumea reală, de fiecare dată.
De ce o strategie de date bazată pe robotică hibridă va câștiga în 2026
O strategie de date bazată pe robotică hibridă folosește date sintetice pentru a umple anumite lacune, ancorând în același timp antrenamentul pe date din lumea reală, care bazează modelul pe o variabilitate reală. Aceasta este abordarea la care echipele de producție converg odată ce piloții exclusiv sintetici ating pragul de la simulare la realitate.
Raționamentul este simplu. Datele sintetice oferă volumul și cazurile limită; datele din lumea reală oferă realism și încredere. Shaip ancorează programele de inteligență artificială fizică pe demonstrații din lumea reală și date egocentrice, susținând în același timp generarea sintetică pentru „long tail” - astfel încât echipele obțin scalabilitate fără a sacrifica baza care menține un robot în siguranță pe teren. Pentru echipele care au nevoie rapid de seturi de date gata de utilizare, licențierea datelor predefinite poate scurta și mai mult calea.
Cum evaluezi un partener de date în domeniul roboticii?
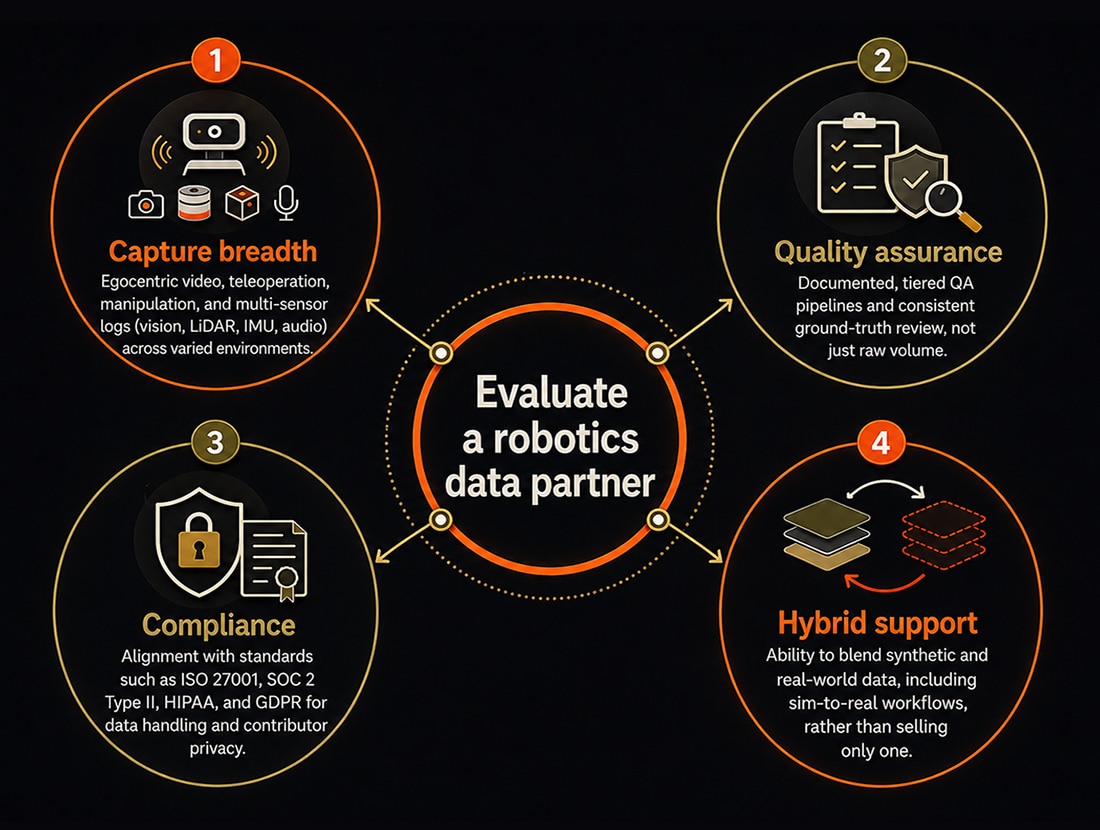
Evaluați un partener de date robotice în funcție de capacitatea de captare în lumea reală, acoperirea implementărilor, asigurarea calității și conformitate - nu doar prețul. Deoarece colectarea în lumea reală atinge medii sensibile și contribuitori umani, securitatea și guvernanța contează la fel de mult ca acuratețea etichetelor.
- Captură de gamă: video egocentric, teleoperare, manipulare și înregistrări multi-senzori (vedere, LiDAR, IMU, audio) în medii variate.
- Asigurarea calității: procese de asigurare a calității documentate și pe niveluri și o analiză consecventă a datelor reale, nu doar a volumului brut.
- Conformitate: aliniere cu standarde precum ISO 27001, SOC 2 Tip II, HIPAA și GDPR pentru gestionarea datelor și confidențialitatea contributorilor.
- Suport hibrid: capacitatea de a combina date sintetice cu date din lumea reală, inclusiv fluxuri de lucru de la simulare la realitate, în loc să se vândă doar unul.
Pe baza fiecăruia dintre aceste criterii, serviciile de date de inteligență artificială fizică ale Shaip sunt construite pentru robotică și echipe de inteligență artificială întrupată, ca partener complet - acoperind colectarea multimodală, VLA complexe și adnotarea acțiunilor, generarea de date sintetice, RLHF și evaluare sub un singur angajament. Shaip capturează date din medii reale în care modelele operează efectiv - bucătării, depozite, fabrici, străzi și unități medicale - printr-o rețea globală de colectori gestionată, mai degrabă decât prin crowdsourcing deschis, cu controale ISO 27001, SOC 2 Tip II, compatibile cu HIPAA și aliniate la GDPR.
Această experiență se manifestă la scară largă. Într-un program de robotică umanoidă, Shaip a construit întreaga coloană vertebrală a operațiunilor de date - configurarea scenei cu mapare QR, urmărirea cu cinci senzori, repetiția moderată și QA pregătită pentru model - pentru a genera 10,000 de ore de date de mișcare VR egocentrice pentru aproximativ 4,000 de participanți și 100 de sarcini în doar 30 de zile. Citiți studiul de caz complet pentru a vedea cum a fost structurat programul de la configurare până la livrarea gata de implementare.